核心要点
- 磁场定向控制的成败取决于转子角的准确性以及测得的电机参数,而非参考系旋转的数学原理。
- 电流环增益直接由定子电感和电阻决定,因此调谐工作首先从计算开始,台架试验仅用于验证结果。
- 根据比变频器开关速度更快的机器模型对控制回路进行验证,这正是区分实际可运行的驱动系统与演示系统的关键所在。
磁场定向控制使您能够独立控制交流电动机内的转矩和磁化磁通,因此它仍是高精度永磁同步电机(PMSM)驱动系统的首选方案。
一旦从转子角度观察定子电流,三组耦合正弦波便会转化为两个稳态量。电动机系统目前已占全球电力消耗的53%,因此这种观察方式的重要性远不止于一个试验台。流经错误轴向的电流只会产生热量,而无法做功。
大多数FOC问题并非数学问题。克拉克方程和帕克方程早在几十年前就已定型。导致驱动系统失效的,是其周围的一切因素,包括转子角误差、随绕组温度漂移的参数、针对未实际测量的系统所调谐的控制环路,以及仅在开关频率下才会显现的逆变器效应。要解决这些问题,需要一个在逆变器运行的时间步长下值得信赖的电机模型。
矢量控制将交流电流转化为两个可控轴
场定向控制将定子电流视为一个随转子旋转的坐标系中的两个正交分量。q轴分量产生转矩,d轴分量决定磁化磁通。在表面贴装永磁同步电机(PMSM)中,若将d轴电流保持为零,则可从已提供的电流中获得每安培的最大转矩。
如果将一个 15 kW 的伺服轴置于标量伏特/赫兹控制模式下,当速度快速反转时会出现超调,因为电流的幅值和相位是根据负载而非指令进行稳定调整的。而在 FOC 控制模式下,同一轴会始终将 q 轴电流保持在其参考值上,因此轴扭矩在环路带宽范围内始终跟随指令。
这种做法带来的代价是切实存在的。FOC 需要在每个控制周期内获取转子位置,需要两个经过校准的电流传感器,并且需要留出足够的余量,以便在单个 PWM 周期内完成整个信号链的处理。恒速泵永远无法弥补这些成本,而任何需要伺服控制的系统都能做到这一点。
克拉克-帕克变换如何转换不同参考系之间的运动
克拉克变换将三相电流分解为两个静止正交分量,分别称为α和β。帕克变换将该对分量按电转子角旋转,使其沿与磁通量同向运动的d轴和q轴方向。两个运动的正弦波 thus 转化为两个直接量,由PI调节器将其维持在设定点。
反向链在输出端运行。您的调节器产生d轴和q轴电压基准,通过帕克变换将其转换回静止坐标系,然后通过空间矢量调制生成逆变器门极遵循的开关模式。大多数实现方案会采样两个相的电流,并据此计算出第三个相的电流。
具体实现细节决定了该方法的可靠性。输入到帕克角(Park angle)中的角度必须与采样电流的瞬间相吻合,因此PWM更新前的任何延迟都会导致旋转误差,且该误差会随转速增加而增大。对于四极对电机,在10 kHz开关频率和8000 rpm转速下,一个周期的延迟大约相当于19电度。这就是为什么需要进行周期中角度预测。
转子角度精度决定了扭矩控制的上限
每个与磁场相关的量都基于一个数值——电转子角。哪怕只有几电度的误差,也会导致电流矢量偏离预期的轴线,从而使部分指令中的q轴电流流向d轴。每安培的转矩随之下降,损耗随之增加,而驱动器却不会报告任何故障。
6度的对中偏移会导致每安培扭矩损失约0.5%,这原本无伤大雅,但当这种偏移将d轴杂散电流推入已经过热的磁体时,情况就不同了。角度偏差源于多种因素,每种因素都会以各自的方式导致问题。
- 增量式编码器具有高分辨率,在驱动器正确换相之前需要进行对准操作。
- 解码器能够承受高温和振动,但代价是解调延迟,这表现为角度滞后。
- 霍尔传感器能将位置分辨至60电度,因此如果不进行插值,低速时的转矩纹波是不可避免的。
- 反电动势监测器无需额外硬件,且当转速低于额定转速的约5%时将停止工作。
- 高频注入可在凸极电机静止时恢复转角,并使设计中产生可听见的噪音。
传感器选型在控制回路编写之前很早,就已确定了最终驱动系统的低速性能。在零速时保持额定转矩的牵引逆变器无法仅依靠反电动势估计来运行,而风扇驱动系统则没有必要使用旋转变压器。若在后期才做出这一决定,代价会很高,因为控制代码和校准程序都取决于此。
“每安培的转矩下降,损耗上升,但驱动器中没有任何故障报告。”
在不凭空猜测带宽的情况下调整电流和速度环路
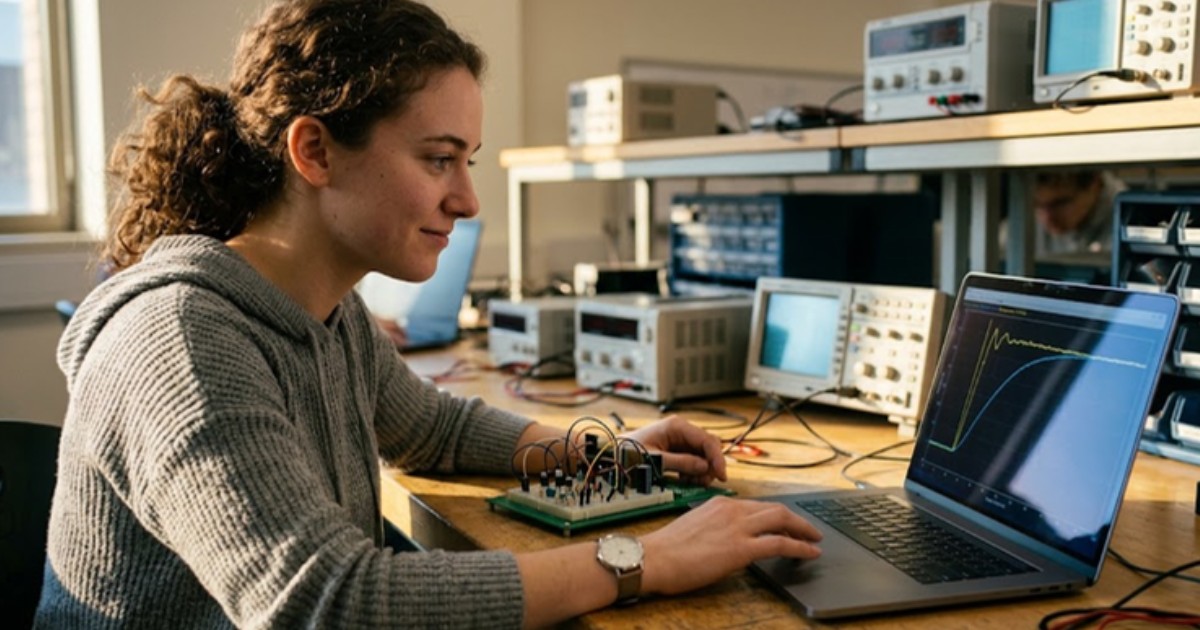
电流环增益应根据电机参数设定,而非通过试错法确定。将比例增益设为定子电感乘以目标带宽(单位:弧度/秒),将积分增益设为能够抵消电阻除以电感所得的电极点,然后将速度环的响应速度调慢5到10倍。
举个例子。一台q轴电感为0.8 mH、定子电阻为25毫欧的电机,其极点频率约为31弧度/秒。采用10 kHz的PWM调制时,实际电流环带宽接近1 kHz,这使得比例增益约为5伏特/安培。因此,你的首次台架测试更多是验证而非探索。
级联分离可在达到饱和状态后保持系统稳定。当逆变器电压耗尽时,电流调节器进入饱和状态,而一个不带抗积分饱和功能的外部速度环路会继续对无法响应的被控对象进行积分。通过钳位积分器并根据施加的电压进行反向计算,可以消除通常归咎于电机造成的超调问题。
磁场减弱可扩大速度范围并揭示参数误差
当转速超过基准转速时,永磁同步电机(PMSM)的反电动势会接近变频器可提供的电压,此时若不注入负d轴电流来抵消磁通量,转矩将急剧下降。弱磁运行可扩大转速范围,但会带来铜损,且对参数精度有较高的依赖性。
正是由于采用了牵引驱动系统,这才使该过程变得司空见惯,而非新奇。2024年,全球电动汽车销量突破1700万辆,其中几乎所有车型都采用永磁电机,且在高速公路行驶时,转速通常高于基准转速。若定磁通量误差达5%,则磁化临界点会发生偏移,电压裕度会缩小,调速器在接近最高转速时将失去电流控制能力。
参数错误很少会在故障日志中显现。它表现为驱动器的效率比目标值低2%,而所有读数看起来都合理。
| 哪里设置错了 | 实际情况是怎样的 | 你首先注意到它的地方 |
| 定子电阻设置过低 | 该调节器对电压降的预测值偏低,并产生了稳态误差 | 绕组发热时扭矩不足 |
| 两个轴共用一个电感值 | 环路增益在某个工作点处是正确的,但在其他工作点处则不正确 | 负载下随扭矩增加而加剧的波纹 |
| 磁通量链取自数据手册 | 每安培的扭矩不正常,且动力衰减开始得太早 | 随着磁铁发热,扭矩逐渐减弱 |
| 编码器偏移量保留为出厂默认值 | q轴上的指令电流部分流向d轴,并转化为热量 | 效率低于预测值,但各项读数正常 |
| 未补偿的停机时间 | 在每个电流过零点附近,施加的电压均未达到所需值 | 轻载时可听见的第六次谐波纹波 |
在逆变器实际需要的时间步长上模拟FOC
离线仿真 仅能验证控制代数。它无法验证您的代码在物理控制器上面对响应时间为微秒级的机器时实际会产生什么效果。对于10 kHz的PWM级,在开关谐波和电流纹波出现之前,被控对象模型的步进响应必须远小于1微秒。
在FPGA硬件上执行模型可弥合这一差距。一块连接到OPAL-RT仿真器的控制器板,会针对FPGA电动机库中的电动机模型运行其电流环路,并在RT-LAB工作流中以数百纳秒为步长进行迭代,从而使屏幕上的波形与实验台上的波形一致。
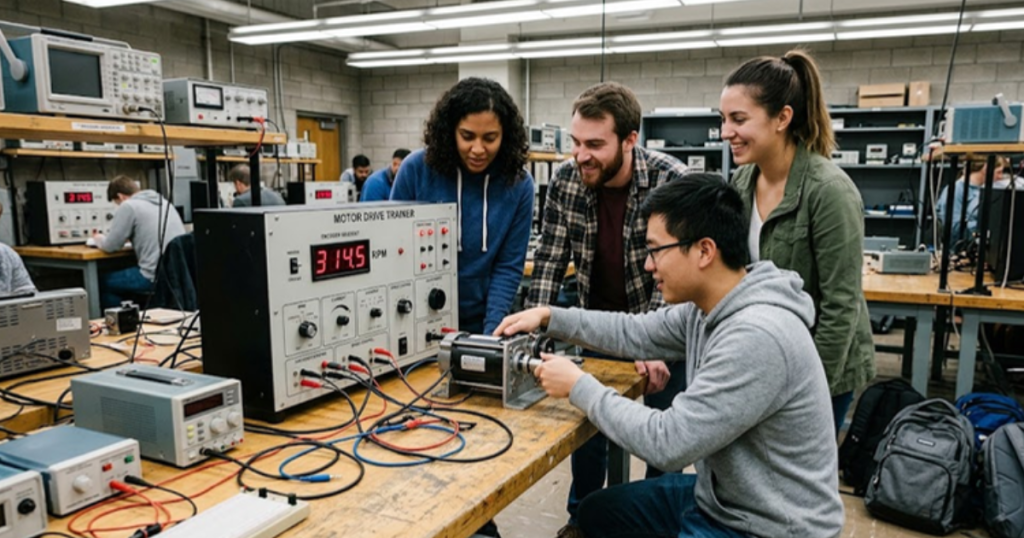
在此,教学实验占据了更大的价值份额。学生在带电模型上对电流环进行调谐时,可以一边调节增益,一边观察阶跃响应的变化,这种体验能培养出批量运行图所无法提供的直觉。研究小组使用相同的实验台,因此课程模型便成为学位论文项目所继承的被控对象。
“一个 10 kHz 的 PWM 级需要系统模型的步进时间远低于 1 微秒,否则才会出现开关谐波和电流纹波。”
正常工作的FOC驱动器与演示版有何区别
通过演示可以验证变换电路的接线是否正确。一台正常工作的驱动器能在温度、转速和供电电压变化的情况下保持扭矩精度,这需要基于测量参数、一个可信的角度、针对建模被控对象调谐的控制环路,以及一条比所测试变频器运行速度更快的验证路径。方程式中并不存在任何捷径。
能够达到这一目标的团队往往是最不张扬的。他们会实际测量电感值,而不是直接照搬数据;每次构建时都会运行对齐例程;并将机器模型视为一项需要单独进行审查的工程设计。其回报是,驱动器在首次尝试时就能达到预期的效率指标。
研究生阶段的电力电子课程已开始采用这种方式讲授控制环路,其中用OPAL-RT仿真台替代实际设备,因此学生在实验课上调谐的模型,正是研究团队日后用于验证控制器代码的被控对象。那些通过针对行为与硬件相似的模型学习FOC(频率控制)的工程师,不再将仿真 与验证视为两件独立的事情。这种习惯在数年后体现在实际运行良好的驱动系统中。