Explication du contrôle par champ magnétique à l'intention des ingénieurs spécialisés dans les entraînements de moteurs
Électronique de puissance
26 / 09 / 2026
Principaux enseignements
- La réussite ou l'échec de la commande orientée champ dépend de la précision de l'angle du rotor et des paramètres mesurés de la machine, plutôt que des calculs mathématiques liés aux rotations du référentiel.
- Les gains de la boucle de courant découlent directement de l'inductance et de la résistance du stator ; le réglage commence donc par un calcul, et l'essai au banc ne fait que le confirmer.
- C'est la validation d'une boucle de régulation par rapport à un modèle de machine dont la vitesse de réponse est supérieure à celle des commutations du variateur qui fait la différence entre un variateur fonctionnel et un simple prototype de démonstration.
La commande à champ orienté permet de contrôler indépendamment le couple et le flux magnétique à l'intérieur d'une machine à courant alternatif ; c'est pourquoi elle reste le choix par défaut pour les entraînements PMSM de précision.
Trois sinusoïdes couplées se transforment en deux grandeurs stables dès lors que l'on observe le courant statorique depuis le rotor. Les systèmes de moteurs électriques représentent déjà 53 % de la consommation mondiale d'électricité; la qualité de cette observation dépasse donc largement le cadre d'un simple banc d'essai. Un courant circulant sur le mauvais axe génère de la chaleur au lieu de produire du travail.
La plupart des problèmes liés au FOC ne sont pas d’ordre mathématique. Les équations de Clarke et de Park ont été établies il y a plusieurs décennies. Ce qui perturbe les entraînements, ce sont tous les facteurs qui les entourent : l’erreur d’angle du rotor, les paramètres qui varient en fonction de la température de l’enroulement, les boucles réglées en fonction d’une installation que personne n’a mesurée, et les effets de l’onduleur qui n’apparaissent qu’aux fréquences de commutation. Pour y remédier, il faut disposer d’un modèle de machine fiable, adapté au pas de temps auquel fonctionne l’onduleur.
La commande à champ orienté transforme les courants alternatifs en deux axes contrôlables
La commande orientée champ régule le courant statorique en deux composantes orthogonales dans un repère de coordonnées tournant avec le rotor. La composante de l'axe q génère le couple. La composante de l'axe d détermine le flux magnétisant. En maintenant le courant de l'axe d à zéro sur un moteur PMSM à montage en surface, on obtient un couple maximal par ampère à partir du courant déjà fourni.
Si l'on soumet un servo-axe de 15 kW à une commande scalaire en volts par hertz, on observe un dépassement lors d'un changement rapide de sens de rotation, car l'amplitude et la phase du courant s'adaptent en fonction de la charge plutôt qu'en fonction de la consigne. Le même axe, lorsqu'il est piloté en FOC, maintient le courant de l'axe q à sa valeur de référence tout au long du processus ; le couple de l'arbre suit donc la consigne dans les limites de la bande passante de la boucle.
Le coût de ce fonctionnement est bien réel. Le système FOC nécessite la position du rotor à chaque cycle de commande, deux capteurs de courant étalonnés et une marge suffisante pour exécuter l'ensemble de la chaîne en une seule période PWM. Une pompe à vitesse constante ne parvient jamais à compenser ce coût, contrairement à tout système nécessitant un servomoteur.
Comment la transformation de Clarke et Park permet de passer d'un référentiel à un autre
La transformation de Clarke décompose les trois courants de phase en deux composantes stationnaires orthogonales appelées alpha et bêta. La transformation de Park fait pivoter ce couple selon l'angle électrique du rotor pour l'aligner sur les axes d et q, qui se déplacent avec le flux magnétique. Les deux sinusoïdes en mouvement deviennent deux grandeurs continues qu’un régulateur PI maintient à une valeur de consigne.
La chaîne inverse intervient en sortie. Vos régulateurs génèrent des références de tension sur les axes d et q ; une rotation inverse de Park les ramène au repère fixe, et la modulation vectorielle spatiale définit le schéma de commutation suivi par les grilles de l'onduleur. La plupart des implémentations échantillonnent deux courants de phase et calculent le troisième.
C'est le niveau de détail de la mise en œuvre qui détermine l'efficacité de ce système. L'angle fourni à la rotation « Park » doit correspondre à l'instant où les courants ont été échantillonnés ; ainsi, tout retard avant la mise à jour de la modulation d'impulsions en largeur (PWM) se traduit par une erreur de rotation qui augmente avec la vitesse. À une fréquence de commutation de 10 kHz et à 8 000 tr/min sur une machine à quatre paires de pôles, un cycle de retard équivaut à environ 19 degrés électriques. C'est pourquoi on a recours à la prédiction angulaire en milieu de cycle.
La précision de l'angle du rotor détermine la limite maximale du contrôle du couple
Toute grandeur liée au champ repose sur un seul chiffre : l’angle électrique du rotor. Une erreur de quelques degrés électriques fait dévier le vecteur de courant de l’axe souhaité, de sorte qu’une partie du courant commandé sur l’axe q se retrouve sur l’axe d. Le couple par ampère diminue, les pertes augmentent, et aucun élément du variateur ne signale de défaut.
Un décalage d'alignement de 6 degrés coûte environ 0,5 % de couple par ampère, ce qui est inoffensif tant que ce même décalage ne provoque pas l'apparition d'un courant parasite sur l'axe d'au sein d'aimants déjà en surchauffe. L'angle provient de plusieurs sources, chacune présentant ses propres défaillances.
- Les codeurs incrémentaux offrent une résolution élevée et nécessitent une procédure d'alignement pour que l'entraînement puisse commuter correctement.
- Les résolveurs résistent à la chaleur et aux vibrations, au prix d'un retard de démodulation qui se traduit par un décalage angulaire.
- Les capteurs à effet Hall permettent de déterminer la position avec une précision de 60 degrés électriques ; par conséquent, sans interpolation, les ondulations de couple à basse vitesse sont inévitables.
- Les capteurs de force contre-électromotrice ne nécessitent aucun matériel supplémentaire et cessent de fonctionner en dessous d'environ 5 % de la vitesse nominale.
- L'injection à haute fréquence permet de rétablir l'angle à l'arrêt sur les machines à saillies et introduit un bruit audible dans la conception.
Le choix du capteur détermine le comportement à basse vitesse de l'entraînement final bien avant que quiconque ne programme une boucle de commande. Un onduleur de traction capable de maintenir le couple nominal à vitesse nulle ne peut pas fonctionner uniquement sur la base d'une estimation de la force contre-électromotrice, tandis qu'un entraînement de ventilateur ne justifie pas l'utilisation d'un résolveur. Prendre cette décision à un stade aussi tardif coûte cher, car le code de commande et la procédure d'étalonnage en découlent.
« Le couple par ampère diminue, les pertes augmentent, et rien dans le variateur n'indique de défaut. »
Réglage des boucles de courant et de vitesse sans avoir à deviner la bande passante
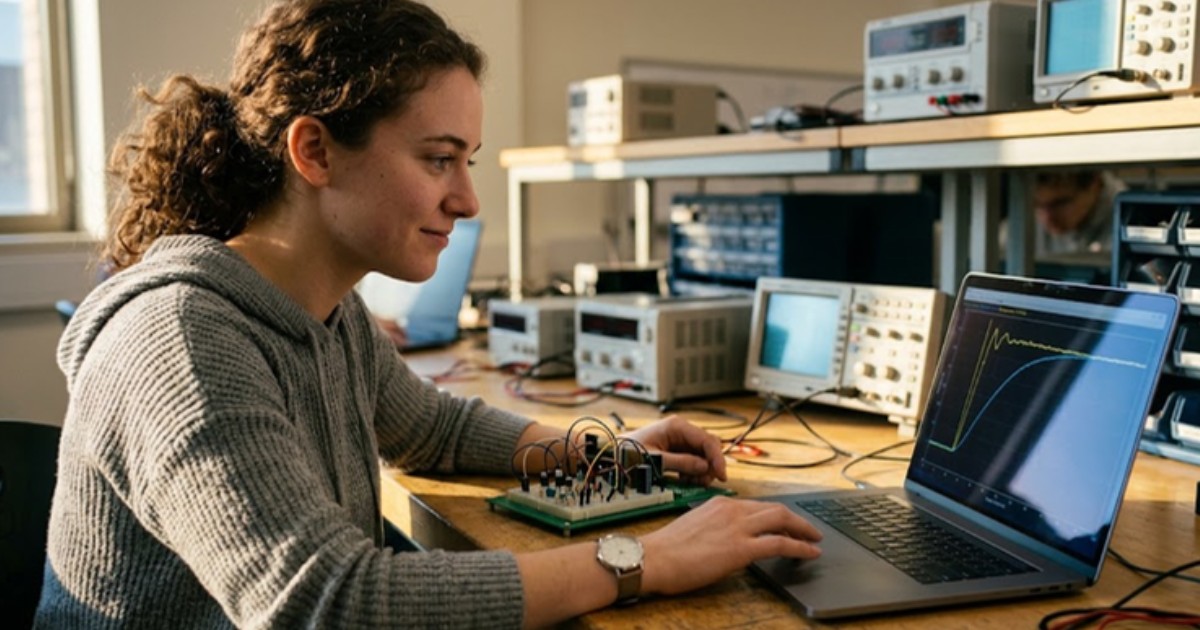
Les gains de la boucle de courant sont déterminés à partir des paramètres de la machine plutôt que par essais et erreurs. Réglez le gain proportionnel en multipliant l'inductance du stator par la bande passante cible en radians par seconde ; réglez le gain intégral de manière à annuler le pôle électrique correspondant au rapport résistance/inductance ; puis réglez la boucle de vitesse à une vitesse cinq à dix fois inférieure.
Prenons un exemple. Une machine présentant une inductance sur l'axe q de 0,8 mH et une résistance statorique de 25 milliohms a une fréquence polaire proche de 31 radians par seconde. L'utilisation d'une modulation d'impulsions en largeur (PWM) à 10 kHz donne une bande passante pratique de la boucle de courant proche de 1 kHz, ce qui place le gain proportionnel aux alentours de 5 volts par ampère. Votre premier essai au banc devient alors une simple vérification plutôt qu'une recherche.
La séparation en cascade assure la stabilité une fois la saturation atteinte. Lorsque l'onduleur est à court de tension, le régulateur de courant entre en saturation, et une boucle de vitesse externe sans anti-windup continue d'intégrer face à une charge incapable de répondre. Le verrouillage de l'intégrateur et le calcul a posteriori à partir de la tension appliquée permettent d'éliminer les problèmes de dépassement généralement attribués à la machine.
L'affaiblissement du champ élargit la plage de vitesses et met en évidence les erreurs de paramétrage
Au-delà d'une certaine vitesse de base, la force contre-électromotrice d'un moteur à aimants permanents (PMSM) s'approche de la tension que le variateur peut fournir, et le couple s'effondre à moins d'injecter un courant négatif sur l'axe d pour s'opposer au flux magnétique. L'affaiblissement de champ permet d'élargir la plage de vitesse, mais il entraîne des pertes dans le cuivre et dépend fortement de la précision des paramètres.
Grâce aux systèmes de traction, cela relève désormais de la routine plutôt que de l'exception. Les ventes mondiales de voitures électriques ont dépassé les 17 millions d'unités en 2024, et presque toutes utilisent un moteur à aimants permanents qui parcourt des kilomètres sur autoroute à une vitesse supérieure à la vitesse de base. Si le lien de flux est mal réglé de 5 %, le point de faiblesse se déplace, la marge de tension diminue et le régulateur perd le contrôle du courant à proximité de la vitesse maximale.
Une erreur de paramétrage apparaît rarement dans un journal d'erreurs. Elle se manifeste par un rendement du variateur inférieur de 2 % à son objectif, alors que toutes les valeurs mesurées semblent correctes.
| Qu'est-ce qui ne va pas ? | Que se passe-t-il réellement ? | Où vous le remarquez en premier |
| Résistance du stator réglée trop bas | Le régulateur sous-estime la chute de tension et génère une erreur résiduelle. | Couple faible lorsque les enroulements sont chauds |
| Une seule valeur d'inductance utilisée pour les deux axes | Le gain de boucle est correct à un point de fonctionnement précis, mais incorrect ailleurs | Ondulation croissante avec le couple sous charge |
| Lien de flux tiré de la fiche technique | Le couple par ampère est désactivé et la diminution de puissance commence trop tôt | Diminution du couple à mesure que les aimants chauffent |
| Décalage de l'encodeur réglé par défaut à gauche | Le courant commandé sur l'axe q est en partie transféré vers l'axe d et se transforme en chaleur | Rendement inférieur aux prévisions, avec des valeurs normales |
| Temps d'arrêt non indemnisé | La tension appliquée diminue à l'approche de chaque passage à zéro du courant | Ondulation auditive de sixième harmonique à faible charge |
Simulation du contrôle FOC au pas de temps dont l'onduleur a réellement besoin
Une simulation hors ligne permet de valider l’algèbre de commande. Elle ne permet toutefois pas de vérifier le comportement de votre code sur un variateur physique face à une machine réagissant en microsecondes. Un étage PWM à 10 kHz nécessite un modèle de système dont le temps de réponse est bien inférieur à une microseconde avant que les harmoniques de commutation et l’ondulation de courant n’apparaissent.
L'exécution du modèle sur du matériel FPGA comble cet écart. Une carte contrôleur connectée à un simulateur OPAL-RT exécute sa boucle de courant sur un modèle de machine issu de la bibliothèque FPGA Electric Machine Library, en effectuant des itérations de l'ordre de quelques centaines de nanosecondes au sein du flux de travail RT-LAB, de sorte que la forme d'onde affichée à l'écran corresponde à celle du banc d'essai.
Les laboratoires d'enseignement en tirent ici le plus grand bénéfice. Un étudiant qui règle une boucle de courant sur un modèle en temps réel observe l'évolution de la réponse en échelon tout en modifiant le gain, ce qui lui permet de développer une intuition qu'un graphique généré par traitement par lots ne pourra jamais lui apporter. Les groupes de recherche conservent le même banc d'essai, de sorte qu'un modèle utilisé en cours devient l'installation dont hérite un projet de thèse.
« Un étage PWM à 10 kHz nécessite un modèle de système dont le temps de réponse soit bien inférieur à une microseconde avant que des harmoniques de commutation et une ondulation de courant n’apparaissent. »
Qu'est-ce qui distingue un lecteur FOC opérationnel d'un modèle de démonstration ?
Une démonstration permet de vérifier que les transformations sont correctement mises en œuvre. Un variateur opérationnel maintient la précision du couple indépendamment de la température, de la vitesse et de la tension d'alimentation ; pour cela, il s'appuie sur des paramètres mesurés, un angle de référence fiable, des boucles de régulation ajustées en fonction d'un système modélisé, ainsi qu'un processus de validation plus rapide que le variateur qu'il teste. Les équations ne recèlent aucun raccourci.
Les équipes qui y parviennent sont celles qui font le moins de fioritures. Elles mesurent l’inductance au lieu de la copier, elles exécutent la routine d’alignement à chaque version, et elles considèrent le modèle de la machine comme un élément d’ingénierie qui mérite sa propre révision. Le résultat : un variateur qui atteint son rendement cible dès le premier essai.
Les cours de troisième cycle en électronique de puissance ont commencé à enseigner cette boucle de cette manière, en utilisant un banc OPAL-RT pour simuler la machine ; ainsi, le modèle qu’un étudiant règle lors d’un cours pratique correspond à l’installation que le groupe de recherche testera par la suite avec le code du contrôleur. Les ingénieurs qui apprennent le FOC sur un modèle se comportant comme du matériel cessent de considérer la simulation comme une étape distincte de la validation. Cette habitude se traduit, des années plus tard, par des variateurs qui fonctionnent correctement.
Automobile
23 septembre 2026
Simulation de moteurs électriques pour les équipes de développement de systèmes d'entraînement
Un aperçu concret de la manière dont les équipes de développement de groupes motopropulseurs recourent à la simulation de moteurs électriques et à l'émulation au niveau de la puissance, en complément des essais au dynamomètre.
Énergie
21 septembre 2026
Méthodes de modélisation des batteries pour la validation des véhicules électriques et des systèmes de stockage sur le réseau électrique
Une vue d'ensemble des approches de modélisation des batteries par circuit équivalent et par modèle électrochimique, et de la manière dont la fidélité, le vieillissement et le couplage thermique influencent la validation des véhicules électriques et des systèmes de stockage sur le réseau.
micro-réseau
19/09/2026
Émulation hybride CA-CC d'un « micro-réseau » avec puissance Simulation HIL
Une analyse de la manière dont la stabilité d’ micro-réseau ation hybride CA-CC est assurée au niveau du convertisseur d’interconnexion et des raisons pour lesquelles l’ Simulation HIL de puissance est nécessaire pour tester cette limite à pleine puissance.