PMSM-Emulation für die Entwicklung von Wechselrichtern für E-Achsen
Automobilindustrie
10. / 07. / 2026
Wichtigste Erkenntnisse
- Durch die Integration der E-Achse entfällt der eigenständige Antriebsmotor aus dem Testplan, und die PMSM-Emulation unter Volllast bietet dem Serienwechselrichter einen Gegenläufer, solange noch nur wenige Prototypen zur Verfügung stehen.
- Das Maschinenmodell bestimmt den Wert des Prüfstands, da Sättigung, Kreuzkopplung und Oberschwingungen darüber entscheiden, wie sich Stromschleifen und Drehmomenttabellen bei Spitzenlast verhalten.
- Die Emulation deckt die elektrischen Wechselwirkungen an den Phasenanschlüssen ab, sodass für mechanische, thermische und akustische Aspekte weiterhin integrierte hardware sowie ein geplanter Korrelationsschritt erforderlich sind.
Mithilfe der PMSM-Emulation können Sie die Steuerung des E-Achs-Wechselrichters bereits Monate vor der Fertigstellung einer integrierten Antriebseinheit auf dem Serienwechselrichter weiterentwickeln.
Bei einer E-Achse sind Motor, Wechselrichter und Getriebe in einem Gehäuse untergebracht, sodass die eigenständige Maschine, an der Ihr Steuerungsteam bisher Tests durchgeführt hat, aus dem Programmplan verschwindet. Diese Lücke vergrößert sich mit steigendem Produktionsvolumen. Der weltweite Absatz von Elektroautos lag im Jahr 2024 bei über 17 Millionen, und jede neue Plattform, die hinter dieser Zahl steht, benötigt einen Wechselrichter, der auf einen bestimmten Antriebsmotor abgestimmt ist – und das zu einem festgelegten Markteinführungstermin.
Die Motoremulation bei voller Leistung schließt diese Lücke, allerdings nur insoweit, wie das Maschinenmodell realitätsnah ist. Ein Prüfstand, der Sättigung, Kreuzkopplung und Oberschwingungen Ihres PMSM-Motors nachbildet, bringt dem Umrichter die Maschine bei, mit der er ausgeliefert wird. Ein Prüfstand, auf dem ein Lehrbuchmodell läuft, vermittelt ihm ein anderes Modell, und Sie werden bei der Integration den Preis für diesen Unterschied zahlen.
Was sich durch eine E-Achse beim Zugang zu Wechselrichtertests ändert
Eine E-Achse ist eine elektrische Antriebseinheit, die den Fahrmotor, den Wechselrichter und ein Untersetzungsgetriebe in einem Gehäuse vereint, in der Regel mit gemeinsamer Kühlung und internen Sammelschienen. Durch diese Integration entfallen der eigenständige Motor, die Phasenkabel und die freiliegende Welle, auf die sich Wechselrichterteams bisher stets verlassen haben Tests.
Die Anforderungen an die Gehäuseauslegung erklären, warum die Bauteile zusammengefasst wurden. Um den vom US-Energieministerium für 2025 angestrebten Wert von 33 kW/l für ein 100-kW-Antriebssystem zu erreichen, bleibt kein Platz mehr für separate Gehäuse oder Kabelverlegungen. Die Phasenanschlüsse werden zu kurzen Sammelschienen im Gusskörper. Der Rotorpositionssensor befindet sich hinter einer Abdeckung, und der einzige mechanische Ausgang ist der Getriebeflansch.
Das Ergebnis in der Praxis ist ein Stau. Die integrierten Prototypen kommen verspätet an, es gibt nur wenige davon, und die Teams für Mechanik, Thermik und Geräuschentwicklung benötigen alle dieselben Einheiten. Ihr Wechselrichter- hardware us und Ihre Firmware sind oft bereits eine ganze Musterphase früher fertig, ohne dass es repräsentative Geräte gibt, an die sie angeschlossen werden könnten.
Wie die PMSM-Emulation den Traktionsmotor ersetzt
Bei der PMSM-Emulation wird der Motor durch einen leistungselektronischen Emulator ersetzt, der an die Phasenanschlüsse des Wechselrichters angeschlossen wird und die Ströme aufnimmt, die der Motor aufnehmen würde. Ein in Echtzeit auf einem FPGA laufendes Maschinenmodell berechnet diese Ströme anhand der vom Wechselrichter angelegten Spannungen, sodass die Leistungsstufe, die Gate-Treiber und die Firmware alle mit voller Spannung und vollem Strom betrieben werden.
Stellen Sie sich vor, der Umrichter fordert bei mittlerer Drehzahl das Spitzendrehmoment an. Der Emulator misst die drei geschalteten Phasenspannungen, löst die Maschinengleichungen innerhalb eines Bruchteils einer Schaltperiode und regelt seinen eigenen Umrichter so, dass der Strom durch die Kopplungsinduktivitäten mit dem Modell übereinstimmt. Emulierte Resolver- oder Encoder-Signale geben die Rotorposition an den Regler zurück. Die Leistung zirkuliert durch den Gleichstromzwischenkreis, was bedeutet, dass die Versorgung lediglich die Verluste deckt und der Umrichter nicht erkennen kann, dass sich kein Rotor dreht.
Was ein PMSM-Modell für den Wechselrichter darstellen muss Tests
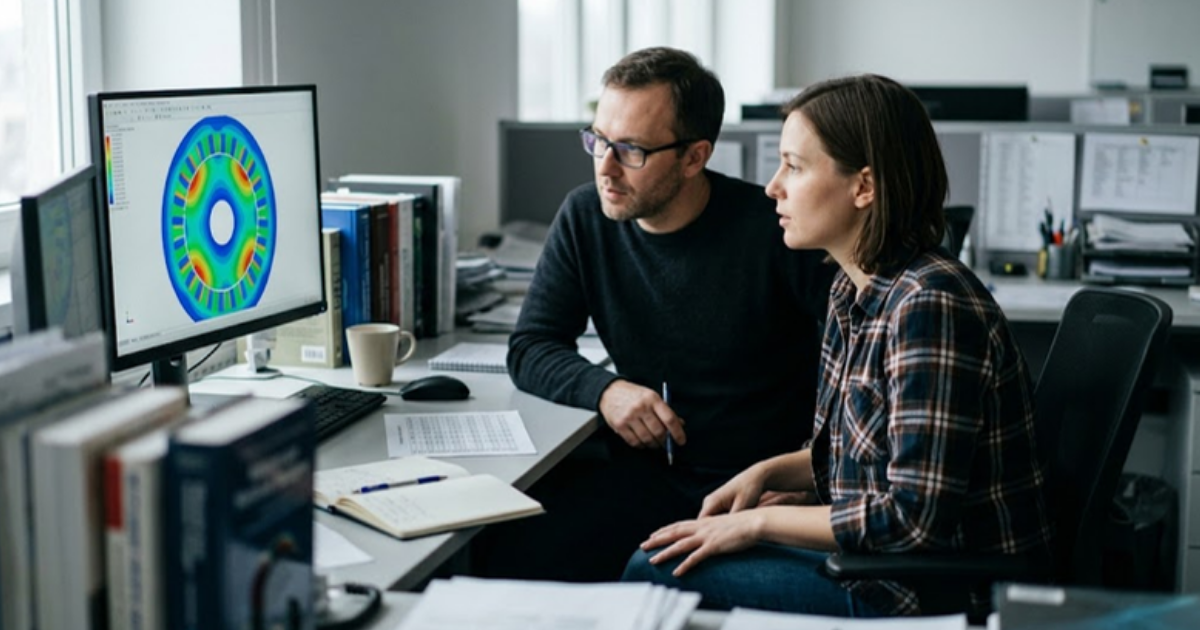
Ein PMSM-Modell für die Wechselrichter Tests n muss abbilden, wie sich die Flussbindung in Abhängigkeit von Strom und Rotorwinkel über den gesamten Betriebsbereich hinweg verändert. Die auf dem Typenschild angegebenen Induktivitäten und ein einzelner Magnetflusswert beschreiben einen Betriebspunkt. Ihr Wechselrichter wird seine gesamte Lebensdauer an allen anderen Betriebspunkten verbringen.
Bei Permanentmagnetmotoren mit Innenanordnung ist dies unvermeidbar. Sie erzeugen einen großen Teil ihres Drehmoments durch Reluktanz, die vom Abstand zwischen den Induktivitäten der d-Achse und der q-Achse abhängt, und beide Induktivitäten nehmen ab, wenn das Eisen gesättigt ist. Der Strom auf einer Achse verschiebt zudem den Magnetfluss auf der anderen Achse. Ein Modell mit festen Werten berücksichtigt beide Effekte gerade dort nicht, wo der Umrichter am stärksten beansprucht wird.
Die Lösung besteht darin, die vom Motorenentwickler bereitgestellten Daten zu verwenden. Die Finite-Elemente-Analyse liefert bereits Tabellen zu Flussverknüpfung und Drehmoment, die nach d-Achsen-Strom, q-Achsen-Strom und Rotorwinkel indiziert sind. Ein FPGA-Modell, das diese Tabellen interpoliert, bildet Sättigung, Kreuzkopplung, Drehmomentwelligkeit und verzerrte Gegen-EMK nach, ohne dass Parameter manuell angepasst werden müssen.
Fragen Sie nach diesen Tabellen, sobald das elektromagnetische Design feststeht. Jeder darin erfasste Effekt entspricht einem bestimmten Wechselrichterverhalten, das Sie andernfalls erst bei der integrierten hardware zum ersten Mal erleben würden.
| Maschineneffekt im Modell | Was sich auf der Wechselrichterseite abspielt |
| Magnetische Sättigung beider Achsen | Die Stromschleifenverstärkung ändert sich mit der Last, sodass eine Abstimmung, die bei geringem Drehmoment stabil ist, bei Spitzenstrom zu Schwingungen führen kann. |
| Querkopplung zwischen den Achsen | Die Entkopplungsterme im Regler verfehlen ihr Ziel, und die Drehmomentgenauigkeit driftet bei hohem Strom ab. |
| Räumliche Oberwellen von Schlitzen und Magneten | Die Phasenströme weisen eine Welligkeit auf, die die Oberschwingungskompensation und die Belastung des Zwischenkreiskondensators auf die Probe stellt. |
| Wicklung und Magnettemperatur | Der Widerstand und der Magnetfluss ändern sich mit der Wärme, wodurch sich das Drehmoment pro Ampere und die Spannungsreserve verändern. |
| Offset und Verzögerung des Positionssensors | Ein Winkelabweichungsfehler führt zu einer Drehung des Stromvektors und äußert sich bei hohen Drehzahlen in einem Drehmomentverlust oder einer Instabilität. |
Warum Modelle mit konstanten Parametern bei der Abstimmung der Wechselrichtersteuerung irreführend sind
Maschinenmodelle mit konstanten Parametern führen zu einer fehlerhaften Reglerabstimmung, da die Stromregelkreissverstärkungen, Entkopplungsterme und Drehmoment-Nachschlagetabellen alle auf der Grundlage von Induktivitäten berechnet werden, die sich unter Last verändern.
„Eine Abstimmung anhand fester Werte führt zu einem Regler, der für eine Maschine geeignet ist, die es gar nicht gibt, und der Fehler nimmt mit steigendem Drehmoment zu.“
Betrachten wir eine generische Maschine, deren Induktivität auf der q-Achse zwischen Leichtlast und Spitzenstrom um 40 % abfällt. Sie stellen die Proportionalverstärkung für eine Stromregelkreisbandbreite von 1 kHz unter Verwendung der ungesättigten Induktivität ein. Bei Spitzenstrom wirkt dieselbe Verstärkung auf 60 % der Induktivität, sodass die Regelbandbreite auf etwa 1,7 kHz ansteigt. Rechnet man die Rechen- und Abtastverzögerung eines 10-kHz-Reglers hinzu, ist die bei geringer Last gemessene Phasenreserve weitgehend verschwunden.
Auf einem Prüfstand mit einem Modell mit festen Parametern sieht dieser Regler perfekt aus. Bei einem fluxabgebildeten Modell tritt die Schwingung bereits beim ersten Drehmomentdurchlauf auf, und man behebt das Problem an einem Nachmittag mithilfe von Gain Scheduling. Die gleiche Logik gilt für feldorientierte Regeltabellen für das maximale Drehmoment pro Ampere, die an der falschen Stelle liegen, wenn das Reluktanzdrehmoment des Modells falsch ist.
Welche Wechselrichtertests können Sie ohne den physischen Motor durchführen?
Sie können die aktuelle Regelung, die Drehmomentgenauigkeit, die Feldschwächung, die Schutzfunktionen und das Fehlerverhalten bei voller Leistung ohne den physischen Motor überprüfen. Diese Tests beruhen auf der elektrischen Wechselwirkung zwischen dem Umrichter und der Maschine, und ein originalgetreu emulierter PMSM bildet diese Wechselwirkung an den Phasenanschlüssen über den gesamten Drehzahl- und Drehmomentbereich hinweg nach.
Ein gutes Beispiel hierfür ist die hohe Drehzahl. Eine typische Maschine mit 4 Polpaaren, die mit 16.000 U/min läuft, hat eine elektrische Frequenz von etwa 1.067 Hz. Ein 10-kHz-Regler erreicht dann weniger als 10 Schaltperioden pro elektrischem Zyklus – und genau hier entscheidet sich, ob Strategien zur Verzögerungskompensation und Übermodulation erfolgreich sind oder scheitern. Der Emulator erreicht diesen Betriebspunkt innerhalb von Millisekunden, ohne Getriebe und ohne Gefahr einer Überdrehzahl.
Sobald das Modell als zuverlässig gilt, werden fünf Testgruppen auf den Emulationsprüfstand gebracht.
- Stromregelkreis-Abstimmung und Verstärkungssteuerung über den gesamten Drehmomentbereich
- Drehmomentgenauigkeit und Wirkungsgrad über den Drehzahlbereich
- Feldschwächung und Spannungsbegrenzung bei Höchstgeschwindigkeit
- Sensorfehler wie Resolverausfall oder Winkelversatz
- Elektrische Störungen wie eine unterbrochene Phase oder ein Kurzschluss in der Phase
Bei der wiederholbaren Fehlerinjektion lässt sich der Nutzen der Planung am deutlichsten erkennen. Das Auslösen eines aktiven Kurzschlusses bei Höchstgeschwindigkeit an einem seltenen Prototyp birgt das Risiko, dass dieser entmagnetisiert wird. Die FPGA Electric Machine Library von OPAL-RT bietet PMSM-Modelle, die auf einem Emulationsprüfstand unter Volllast betrieben werden können, sodass Sie diesen Fehler so oft wiederholen können, wie es der Sicherheitsnachweis erfordert.
Wo die Emulation an die Grenzen der integrierten E-Achse stößt
Die Emulation endet an den elektrischen Anschlüssen. Sie bildet weder die Belastungen durch den Zahneingriff noch gemeinsame Öl- oder Kühlmittelkreisläufe, Lagerströme, Wellentorsion oder das akustische Signaturbild der montierten Baugruppe nach. Diese Wechselwirkungen finden ausschließlich im Inneren des Gehäuses statt und erfordern nach wie vor Zeit auf integrierten „ hardware “ und einer Belastungsmaschine.
Das Modell weist zudem die Grenzen seiner Ausgangsdaten auf. Finite-Elemente-Tabellen beschreiben die Konstruktionsabsicht, doch die tatsächlich gebauten Maschinen unterscheiden sich hinsichtlich Magnettoleranz, Laminierungsverfahren und Montage. Planen Sie einen kurzen Korrelationsschritt ein, sobald das erste Gerät eintrifft. Vergleichen Sie die gemessenen Gegen-EMK- und Phasenstrom-Wellenformen an einigen Betriebspunkten mit den emulierten Werten, aktualisieren Sie die Tabellen, und Sie werden wissen, inwieweit Sie den zuvor auf dem Prüfstand gewonnenen Erkenntnissen vertrauen können.
Die Modellgenauigkeit bestimmt, wie viel der Wechselrichter vor der Integration lernt
„Die Modellgenauigkeit bestimmt den Wert jeder Stunde, die Ihr Wechselrichter auf einem Emulationsprüfstand verbringt.“
Ein flussabgebildeter PMSM stellt dem Produktionssteuerungssystem dieselbe nichtlineare Maschine zur Verfügung, wie sie auch in der E-Achse vorfindet, sodass die Kalibrierung übernommen werden kann. Ein vereinfachtes Modell füllt den Zeitplan mit Tests, die wiederholt werden müssen.
Teams, die dies richtig handhaben, behandeln das Maschinenmodell als ein Ergebnisprodukt mit einem Verantwortlichen. Jemand fordert die Finite-Elemente-Tabellen an, gleicht sie mit der ersten Gegen-EMK-Messung ab und führt parallel zur Wechselrichter-Firmware ein Versionsprotokoll. Das ist keine glamouröse Arbeit. Es ist jedoch der Unterschied zwischen einer Integrationsphase, in der Ergebnisse bestätigt werden, und einer, in der der Motor neu entdeckt wird.
Genau diese Disziplin ist es, auf die wir bei OPAL-RT hinarbeiten. Die Emulation verdient ihren Platz in einem E-Achsen-Programm, wenn der Wechselrichter auf dem Prüfstand dem Traktionsmotor gegenübersteht, mit dem er später zusammengebaut wird – und zwar unter Volllast, lange bevor die Gussform geschlossen wird.
Leistungselektronik
15.10.2026
Simulation von „Flying-Capacitor“-Wandlern für mehrstufige Schaltungen
Wie ein „Flying-Capacitor“-Wandler seine Kondensatorspannungen durch Schaltvorgänge ausgleicht, wo dieses Gleichgewicht zusammenbricht und was eine schaltgenaue Simulation erfassen muss.
Anwendungen in der Industrie
10.12.2026
Validierung des elektrischen Antriebs des „ eVTOL “ vor dem Bau des ersten Flugmodells
Ein Überblick über die Validierung von Triebwerken, Umrichtern und Batterien für Flugzeuge des Typs „ eVTOL “ sowie die Punkte, an denen Echtzeitsimulationen bereits vor den Flugtests Erkenntnisse über das Antriebssystem liefern.
Leistungselektronik
10. November 2026
Entwurf und Echtzeit-Validierung des PFC-„Totem-Pole“-Modells
Wie ein Totempfahl-PFC funktioniert, warum seine Regelung am Wechselstrom-Nulldurchgang am schwierigsten ist und wie das Echtzeit- Tests diesen Übergang überprüft, bevor „ hardware “ entwickelt wurde.