Émulation de moteurs PMSM pour le développement d'onduleurs d'essieux électriques
Automobile
10 / 07 / 2026
Principaux enseignements
- L'intégration de l'essieu électrique permet de supprimer le moteur de traction autonome du plan d'essai, et l'émulation d'un moteur PMSM à pleine puissance offre à l'onduleur de série une charge contre laquelle fonctionner lorsque les prototypes se font rares.
- Le modèle de la machine détermine la valeur du banc d'essai, car la saturation, le couplage croisé et les harmoniques déterminent le comportement des boucles de courant et des tables de couple en charge maximale.
- L'émulation porte sur les interactions électriques au niveau des bornes de phase ; par conséquent, les aspects mécaniques, thermiques et acoustiques nécessitent toujours un matériel intégré et une étape de corrélation prévue.
L'émulation PMSM vous permet de perfectionner les commandes de l'onduleur de l'essieu électrique sur l'onduleur de série plusieurs mois avant même que l'unité d'entraînement intégrée n'existe.
Un « e-axle » regroupe le moteur, le variateur et la boîte de vitesses dans un seul boîtier ; ainsi, la machine autonome que votre équipe de contrôle-commande utilisait auparavant pour effectuer ses tests disparaît du plan de production. Cet écart ne cesse de se creuser à mesure que les volumes augmentent. Les ventes mondiales de voitures électriques ont dépassé les 17 millions d’unités en 2024, et chaque nouvelle plateforme à l’origine de ce chiffre nécessite un variateur calibré pour un moteur de traction spécifique, et ce à une date de lancement fixe.
L'émulation du moteur à pleine puissance comble cet écart, mais uniquement dans la mesure où le modèle de la machine est fidèle à la réalité. Un banc d'essai qui reproduit la saturation, le couplage croisé et les harmoniques de votre moteur PMSM permet au variateur d'apprendre à connaître la machine avec laquelle il sera associé. Un banc d'essai utilisant un modèle théorique lui en enseigne un autre, et vous en paierez le prix lors de l'intégration.
Ce qu'un essieu électrique change en matière d'accès aux tests des onduleurs
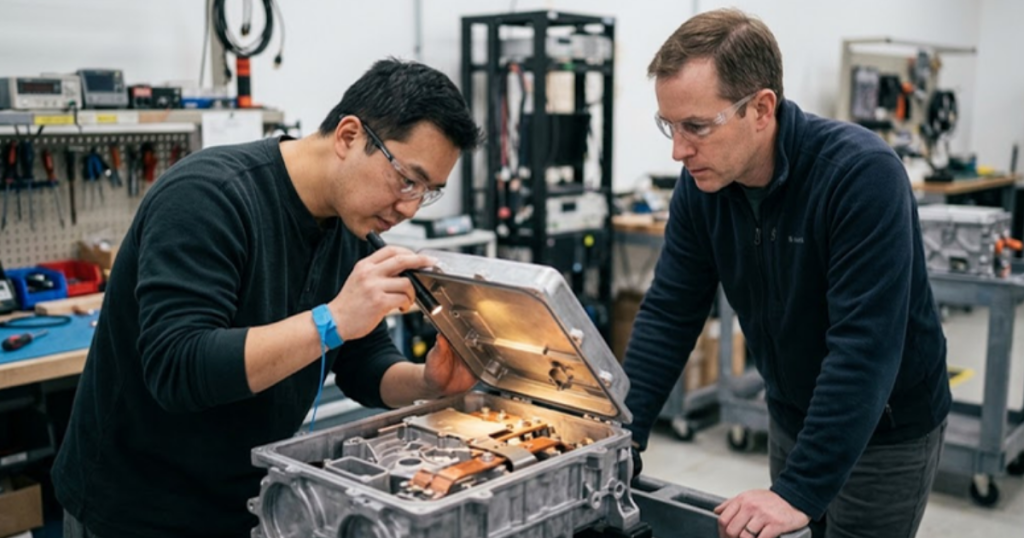
Un « e-axle » est un groupe motopropulseur électrique qui intègre le moteur de traction, le variateur et un réducteur dans un seul boîtier, généralement doté d'un système de refroidissement commun et de barres omnibus internes. Cette intégration supprime le moteur autonome, les câbles de phase et l'arbre exposé sur lesquels les équipes chargées des variateurs se sont toujours appuyées pour effectuer leurs essais.
Les contraintes d'encombrement expliquent pourquoi les composants ont été fusionnés. Pour atteindre les 33 kW/L fixés par le ministère américain de l'Énergie e pour 2025 concernant un système de propulsion de 100 kW, il n'y a plus de place pour des boîtiers séparés ni pour des chemins de câbles. Les connexions de phase sont regroupées en barres omnibus à l'intérieur de la pièce moulée. Le capteur de position du rotor est logé derrière un couvercle, et la seule sortie mécanique est la bride de la boîte de vitesses.
Concrètement, cela se traduit par un engorgement. Les prototypes intégrés arrivent en retard, ils sont peu nombreux, et les équipes chargées de la mécanique, de la thermique et de l'acoustique ont toutes besoin des mêmes unités. Le matériel et le micrologiciel de votre onduleur sont souvent prêts une phase d'échantillonnage plus tôt, sans qu'il y ait d'unité représentative à laquelle les connecter.
Comment l'émulation PMSM remplace le moteur de traction
L'émulation PMSM remplace le moteur par un émulateur électronique de puissance qui se connecte aux bornes de phase du variateur et absorbe les courants que le moteur consommerait. Un modèle de moteur en temps réel fonctionnant sur un FPGA calcule ces courants à partir des tensions appliquées par le variateur, de sorte que l'étage de puissance de production, les pilotes de grille et le micrologiciel fonctionnent tous à pleine tension et à plein courant.
Imaginez que le variateur commande un couple maximal à vitesse moyenne. L’émulateur mesure les trois tensions de phase commutées, résout les équations de la machine en une fraction de période de commutation et régule son propre convertisseur afin que le courant traversant les inductances de couplage corresponde au modèle. Les signaux émulés du résolveur ou du codeur renvoient la position du rotor au contrôleur. La puissance circule à travers le bus de courant continu, ce qui signifie que l’alimentation ne couvre que les pertes, et le variateur ne peut pas détecter l’absence de rotation du rotor.
Ce qu'un modèle PMSM doit reproduire pour les essais d'onduleurs
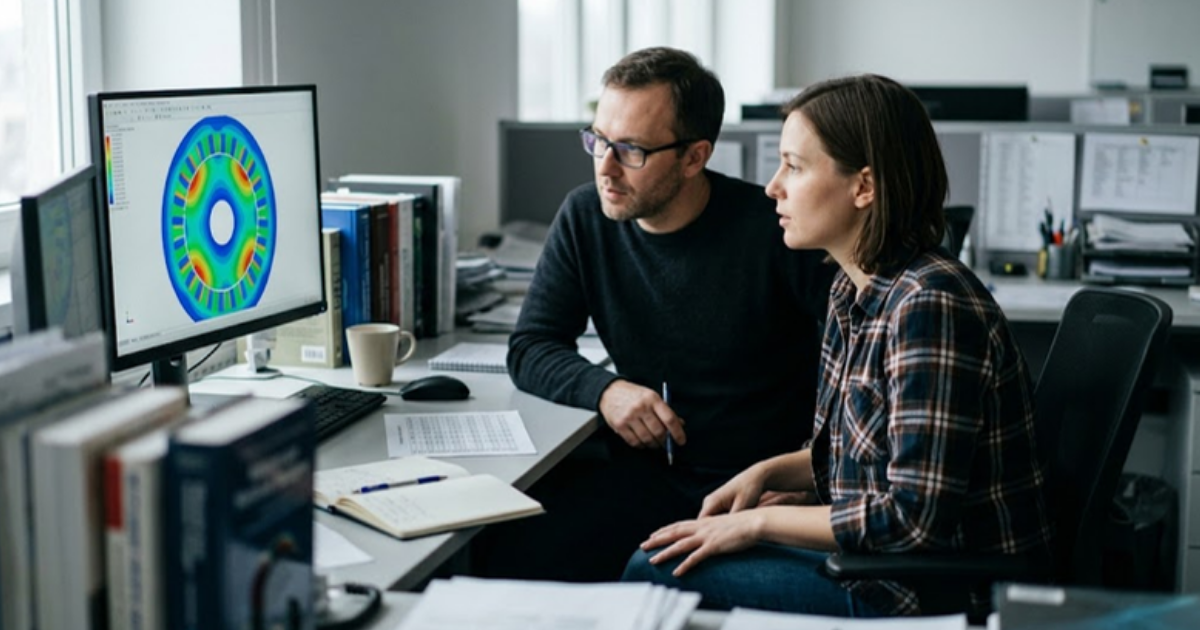
Un modèle de moteur à aimants permanents (PMSM) destiné aux essais d'onduleurs doit reproduire l'évolution du lien de flux en fonction du courant et de l'angle du rotor sur toute la plage de fonctionnement. Les inductances nominales et une valeur unique de flux magnétique décrivent un point de fonctionnement. Votre onduleur fonctionnera toutefois sur tous les autres points de fonctionnement.
Les machines à aimants permanents internes rendent ce phénomène inévitable. Elles produisent une grande partie de leur couple par réluctance, qui dépend de l'écart entre les inductances des axes d et q, et ces deux inductances diminuent à mesure que le fer se sature. Le courant sur un axe déplace également le flux sur l'autre. Un modèle à valeurs fixes ne tient pas compte de ces deux effets précisément là où le variateur fonctionne le plus intensément.
La solution consiste à utiliser les données fournies par le concepteur du moteur. L'analyse par éléments finis génère déjà des tableaux de flux magnétique et de couple indexés en fonction du courant de l'axe d, du courant de l'axe q et de l'angle du rotor. Un modèle FPGA qui interpole ces tableaux reproduit la saturation, le couplage croisé, l'ondulation du couple et la force contre-électromotrice déformée sans qu'il soit nécessaire d'ajuster manuellement les paramètres.
Demandez ces tableaux dès que la conception électromagnétique sera finalisée. Chaque effet qu’ils répertorient correspond à un comportement spécifique de l’onduleur que vous ne découvririez autrement qu’une fois sur le matériel intégré.
| Effet de la machine dans le modèle | Ce que cela implique du côté de l'onduleur |
| Saturation magnétique des deux axes | Le gain de la boucle de courant varie en fonction de la charge ; ainsi, un réglage stable à faible couple peut provoquer une oscillation au courant de crête. |
| Couplage croisé entre les axes | Les termes de découplage du régulateur ne remplissent pas leur fonction et la précision du couple dérive à courant élevé. |
| Harmoniques spatiales provenant des fentes et des aimants | Les courants de phase comportent une ondulation qui met à l'épreuve la compensation harmonique et sollicite le condensateur du circuit intermédiaire. |
| Température des enroulements et des aimants | La résistance et le flux magnétique varient en fonction de la chaleur, ce qui modifie le couple par ampère et la marge de tension. |
| Décalage et retard du capteur de position | Une erreur d'angle entraîne une rotation du vecteur de courant et se traduit par une perte de couple ou une instabilité à grande vitesse. |
Pourquoi les modèles de machines à paramètres constants induisent en erreur lors du réglage de la commande des onduleurs
Les modèles de machines à paramètres constants induisent en erreur lors du réglage de la commande, car les gains de la boucle de courant, les termes de découplage et les tables de référence de couple sont tous calculés à partir d'inductances qui varient sous l'effet de la charge.
« Un réglage par rapport à des valeurs fixes donne un régulateur adapté à une machine qui n'existe pas, et l'erreur augmente avec le couple. »
Considérons une machine générique dont l’inductance de l’axe q diminue de 40 % entre la charge légère et le courant de crête. Vous réglez le gain proportionnel pour une bande passante de boucle de courant de 1 kHz en utilisant l’inductance non saturée. Au courant de crête, ce même gain agit sur 60 % de l’inductance, de sorte que la bande passante de la boucle s’élève alors à environ 1,7 kHz. Si l’on ajoute à cela le délai de calcul et d’échantillonnage d’un régulateur à 10 kHz, la marge de phase que vous aviez mesurée à faible charge a pratiquement disparu.
Sur un banc d'essai avec un modèle à paramètres fixes, ce contrôleur semble parfait. Avec un modèle à mappage de flux, l'oscillation apparaît dès le premier balayage de couple, et on y remédie en un après-midi grâce à la programmation des gains. La même logique s'applique aux tables de contrôle orientées champ pour le couple maximal par ampère, qui se trouvent au mauvais endroit si le couple de réluctance du modèle est erroné.
Quels tests de variateur pouvez-vous effectuer sans le moteur physique ?
Vous pouvez valider la commande en temps réel, la précision du couple, l'affaiblissement de champ, les protections et la réponse aux défauts à pleine puissance sans avoir recours au moteur physique. Ces essais reposent sur l'interaction électrique entre le variateur et la machine ; un PMSM émulé fidèlement reproduit cette interaction au niveau des bornes de phase sur l'ensemble de la carte de vitesse et de couple.
La haute vitesse en est une bonne illustration. Une machine standard à 4 paires de pôles tournant à 16 000 tr/min présente une fréquence électrique proche de 1 067 Hz. Un variateur de 10 kHz dispose alors de moins de 10 périodes de commutation par cycle électrique, ce qui détermine le succès ou l’échec des stratégies de compensation de retard et de surmodulation. L’émulateur atteint ce point de fonctionnement en quelques millisecondes, sans réducteur et sans risque de survitesse.
Une fois que le modèle a fait ses preuves, cinq groupes de test passent à la phase d'émulation.
- Réglage de la boucle de courant et adaptation du gain sur toute la plage de couple
- Cartographie de la précision et du rendement du couple sur la plage de régime
- Affaiblissement du champ magnétique et fonctionnement en limite de tension à vitesse maximale
- Défauts de capteurs, tels que la perte du résolveur ou le décalage angulaire
- Des défauts électriques tels qu'une phase coupée ou un court-circuit actif
C'est dans le cadre de l'injection répétable de défauts que l'avantage de cette approche est le plus évident. Provoquer un court-circuit actif à pleine vitesse sur un prototype rare risque de le démagnétiser. La bibliothèque « FPGA Electric Machine Library » d'OPAL-RT fournit des modèles de moteurs PMSM que le banc d'émulation peut faire fonctionner à pleine puissance, ce qui permet de reproduire ce défaut aussi souvent que l'exige le dossier de sécurité.
Quand l'émulation s'arrête avant d'atteindre l'essieu électrique intégré
L'émulation s'arrête aux bornes électriques. Elle ne reproduit pas les charges d'engrènement, les circuits communs d'huile ou de liquide de refroidissement, les courants dans les roulements, la torsion de l'arbre ni la signature acoustique de l'ensemble assemblé. Ces interactions n'existent qu'à l'intérieur du carter et nécessitent encore des essais sur du matériel intégré et une machine de mise en charge.
Le modèle présente également les limites inhérentes à ses données sources. Les tableaux d’éléments finis décrivent l’intention de conception, mais les machines construites peuvent présenter des différences au niveau de la tolérance des aimants, du traitement des lamelles et de l’assemblage. Prévoyez une brève étape de corrélation dès la réception de la première unité. Comparez les formes d’onde mesurées de la force contre-électromotrice et du courant de phase à plusieurs points de fonctionnement avec celles simulées, mettez à jour les tableaux, et vous saurez dans quelle mesure vous pouvez vous fier aux résultats obtenus précédemment sur le banc d’essai.
La fidélité du modèle détermine dans quelle mesure l'onduleur apprend avant l'intégration
« La fidélité du modèle détermine la valeur de chaque heure passée par votre onduleur sur un banc d'émulation. »
Un moteur PMSM à cartographie de flux fournit au contrôleur de production la même machine non linéaire que celle qu'il rencontrera à l'intérieur de l'essieu électrique, ce qui permet de réutiliser l'étalonnage. Un modèle simplifié alourdit le calendrier avec des essais qui doivent être répétés.
Les équipes qui maîtrisent ce point considèrent le modèle de la machine comme un livrable attribué à un responsable. Quelqu’un demande les tableaux d’éléments finis, les vérifie par rapport à la première mesure de force contre-électromotrice et tient à jour un historique des versions parallèlement au micrologiciel de l’onduleur. Ce n’est pas un travail très prestigieux. Mais cela fait toute la différence entre une phase d’intégration consacrée à la validation des résultats et une autre passée à redécouvrir le moteur.
C'est cette rigueur que nous mettons en œuvre chez OPAL-RT. L'émulation trouve toute sa place dans un programme d'essieux électriques lorsque l'onduleur, testé au banc d'essai, est couplé au moteur de traction avec lequel il sera livré, à pleine puissance, bien avant la fermeture du moule.
Électronique de puissance
15 octobre 2026
Simulation d'un convertisseur à condensateurs volants pour des conceptions multiniveaux
Comment un convertisseur à condensateurs volants équilibre les tensions de ses condensateurs grâce à la commutation, où cet équilibre est rompu, et ce qu'une simulation précise de la commutation doit prendre en compte.
Applications industrielles
10 décembre 2026
Validation de la propulsion électrique d'eVTOL e avant le premier appareil de vol
Présentation du processus de validation des moteurs, des variateurs et des batteries pour les avions d’ eVTOL , ainsi que des cas où la simulation en temps réel permet de valider le système de propulsion avant les essais en vol.
Électronique de puissance
10 novembre 2026
Conception et validation en temps réel du PFC « Totem Pole »
Comment fonctionne un PFC de type « totem pole », pourquoi son contrôle est le plus difficile au passage à zéro du courant alternatif, et comment des tests en temps réel permettent de vérifier cette transition avant la fabrication du matériel.