核心要点
- 电子轴集成技术将独立的牵引电机从测试计划中剔除,而功率级上的PMSM仿真则在原型机数量有限的情况下,为量产逆变器提供了一个可进行匹配测试的对象。
- 机器型号决定了测试台的性能,因为饱和、交叉耦合和谐波会影响电流环和转矩表在峰值负载下的工作表现。
- 仿真涵盖了相端子处的电学相互作用,因此机械、热学和声学方面的问题仍需借助集成硬件,并进行有计划的相关性分析。
PMSM 仿真技术使您能够在集成驱动单元问世前数月,就对量产逆变器中的电轴逆变器控制进行优化。
电子车轴将电机、逆变器和变速箱集成于一个壳体中,因此,贵公司控制团队过去用于测试的独立测试设备已从项目计划中移除。随着产量的增加,这一缺口正在扩大。2024年全球电动汽车销量超过1700万辆,而支撑这一数字的每个新平台,都需要在固定的上市日期前,针对特定的牵引电机对逆变器进行校准。
在满载条件下进行的电机仿真可以弥合这一差距,但其效果仅取决于电机模型的保真度。一个能够再现您的永磁同步电机(PMSM)饱和、交叉耦合和谐波特性的测试台,能让逆变器熟悉其将配套使用的电机。而运行教科书模型的测试台则会让逆变器熟悉另一种电机,在系统集成过程中,您将为此付出代价。
电动车轴对逆变器测试接口带来了哪些变化
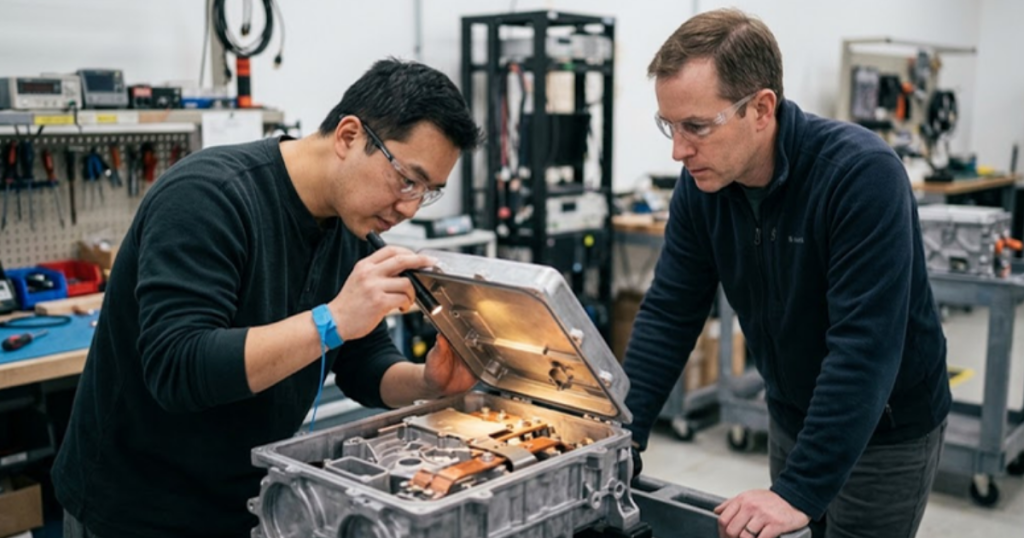
电子车轴是一种将牵引电机、逆变器和减速器集成于单一壳体内的电动驱动单元,通常配备共享冷却系统和内部母线。这种集成设计消除了独立电机、相线以及逆变器团队以往测试时一直依赖的裸露轴。
包装目标解释了为何要将这些部件合并。要达到美国能源部为2025年设定的100 kW牵引驱动系统33 kW/L的目标,已无空间容纳独立的外壳或电缆布线。相间连接在铸件内部变成了短母线。转子位置传感器位于盖板后方,唯一的机械输出是变速箱法兰。
实际结果就是形成了一条等待队列。集成原型机交付延迟,数量又很少,而机械、热设计和噪声团队都需要使用同一批样机。您的逆变器硬件和固件往往比样机准备好整整一个样机阶段,却没有具有代表性的样机可供连接测试。
PMSM仿真如何替代牵引电机
PMSM仿真技术通过一个电力电子仿真器替代电机,该仿真器连接至逆变器的相端子,并吸收电机原本会消耗的电流。运行在FPGA上的实时电机模型根据逆变器施加的电压计算出这些电流,因此功率级、栅极驱动器和固件均在满电压和满电流条件下运行。
设想逆变器在中速时输出峰值转矩。仿真器测量三个开关相电压,在不到一个开关周期的时间内求解电机方程,并调节其自身的变流器,使流过耦合电感的电流与模型相匹配。仿真的旋转变压器或编码器信号将转子位置反馈给控制器。功率在直流链路中循环,这意味着电源仅用于补偿损耗,而逆变器无法察觉转子并未旋转。
PMSM模型在逆变器测试中需要模拟的内容
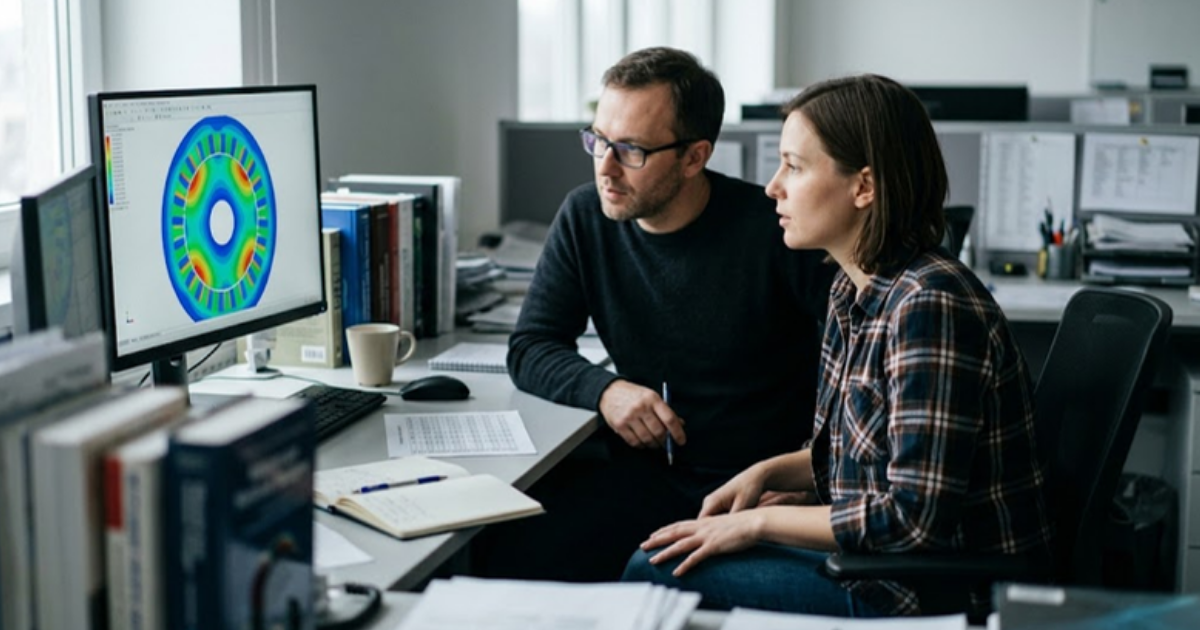
用于逆变器测试的永磁同步电机(PMSM)模型需要反映磁通链在整个工作范围内随电流和转子角的变化情况。铭牌上的电感值和单一磁通值仅描述了一个工作点。而您的逆变器在其整个使用寿命期间,将始终在其他所有工作点运行。
内转子永磁电机使得这种情况不可避免。它们的大部分转矩来自磁阻,而磁阻取决于d轴和q轴电感之间的间隙,随着铁芯饱和,这两者电感都会下降。一个轴上的电流也会使另一个轴上的磁通发生偏移。采用固定值的模型恰恰在逆变器工作最繁重的地方忽略了这两种效应。
解决方法是使用电机设计者提供的原始数据。有限元分析已经生成了以d轴电流、q轴电流和转子角为索引的磁通链和转矩表格。一个对这些表格进行插值的FPGA模型,无需人工调整参数,即可再现饱和、交叉耦合、转矩纹波和失真的反电动势。
一旦电磁设计定稿,请立即索取这些数据表。其中记录的每种效应都对应着特定逆变器行为,否则您将在集成硬件上首次遇到这些行为。
| 模型中的机器效应 | 它在逆变器侧形成什么 |
| 两个轴的磁饱和 | 电流环增益会随负载变化而变化,因此在小转矩下稳定的调谐,在峰值电流时可能会产生振铃现象。 |
| 轴之间的交叉耦合 | 控制器中的解耦项未能达到预期效果,且在大电流下转矩精度会发生漂移。 |
| 来自槽口和磁铁的空间谐波 | 相电流中携带的纹波会对谐波补偿和直流链路电容的应力构成考验。 |
| 绕组和磁体温度 | 电阻和磁通量随热量而变化,这会改变每安培的转矩和电压裕量。 |
| 位置传感器偏移和延迟 | 角度误差会导致电流矢量发生偏转,并在高速运行时表现为扭矩损失或不稳定。 |
为什么常数参数机模型会误导逆变器控制调谐
常数参数机器模型会误导控制调谐,因为电流环增益、解耦项和转矩查找表都是根据在负载作用下会发生变化的电感值计算得出的。
“根据固定值进行调谐,会得到一个针对并不存在的机器而设计的正确控制器,且误差会随转矩的增大而增大。”
假设有一台通用机器,其q轴电感在轻载与峰值电流之间下降40%。您使用未饱和电感值设置了1 kHz电流环带宽下的比例增益。 在峰值电流下,相同的增益作用于60%的电感值,因此环路带宽上升至约1.7 kHz。再加上10 kHz控制器带来的计算和采样延迟,你在轻载条件下测得的相位裕度便基本消失了。
在采用固定参数模型的试验台上,该控制器表现得完美无缺。而使用磁通映射模型时,第一次转矩扫描就会出现振荡,但只需一个下午,通过增益调度就能解决这个问题。同样的逻辑也适用于每安培最大转矩的磁场定向控制表——如果模型中的磁阻转矩不正确,这些控制表的位置就会出现偏差。
在没有实体电机的情况下,可以进行哪些变频器测试
您可以在无需实际电机的情况下,对满载工况下的电流控制、转矩精度、弱磁、保护功能及故障响应进行验证。这些测试依赖于变频器与电机之间的电气交互,而一个逼真的PMSM仿真模型能够在整个转速和转矩映射范围内,在相端重现这种交互。
高速运行是一个很好的例子。一台具有4极对、转速为16,000 rpm的通用电机,其电气频率接近1,067 Hz。此时,10 kHz的控制器在每个电气周期内只能完成不到10个开关周期,而延迟补偿和过调制策略的成败正取决于此。仿真器能在几毫秒内达到该工作点,且无需齿轮箱,也不存在超速风险。
一旦模型被确认可靠,五个测试组便进入仿真测试阶段。
- 在整个扭矩范围内进行电流环调谐和增益调度
- 转速范围内的扭矩精度与效率曲线图
- 最高转速下的磁场弱化与电压限制运行
- 传感器故障,例如旋转变压器丢失或角度偏移
- 电气故障,例如相间断路或有载短路
可重复的故障注入是体现该方案优势最为直观的领域。在稀缺的原型机上以最高速度触发有源短路,可能会导致其退磁。OPAL-RT 的 FPGA 电机库提供了 PMSM 模型,仿真台可在满负荷条件下运行这些模型,因此您可以根据安全论证的需求,反复重现该故障。
当仿真技术还无法实现集成式电动车轴时
仿真仅止于电气端子。它无法再现齿轮啮合载荷、共用油路或冷却液回路、轴承电流、轴扭转以及组装后单元的声学特征。这些相互作用仅存在于壳体内部,因此仍需在集成硬件和载荷试验机上进行测试。
该模型也存在其源数据固有的局限性。有限元表格描述了设计意图,而实际制造的机器在磁体公差、叠片加工和装配方面存在差异。当第一台设备到货时,请安排一个简短的关联验证步骤。在几个工作点上,将测得的反电动势和相电流波形与仿真结果进行对比,更新相关表格,这样你就能知道之前台架试验得出的结果究竟能有多大程度的可靠性。
模型保真度决定了逆变器在集成前能学到多少内容
“模型保真度决定了您的逆变器在仿真台上运行的每一小时的价值。”
采用磁通映射的永磁同步电机(PMSM)使生产控制器能够面对与电动轴内部相同的非线性电机,因此校准结果可以直接沿用。而简化模型则会导致测试日程表上充斥着必须重复进行的测试。
做得好的团队会将电机模型视为一项有明确负责人负责的交付成果。有人负责申请有限元计算表,将其与首次反电动势测量结果进行核对,并随逆变器固件一同维护版本历史记录。这并非什么光鲜的工作,但正是这一点,决定了集成阶段是用于确认结果,还是得重新研究电机。
这种严谨性正是我们在OPAL-RT所追求的目标。当测试台上的逆变器在铸件封模之前很久,就以额定功率与未来将与其配套的牵引电机进行测试时,仿真技术便在电动轴项目中发挥了应有的作用。
电力电子
2026年10月15日
适用于多电平设计的飞电容转换器仿真
“飞行电容器”转换器如何通过开关操作平衡其电容器电压,这种平衡在何处失效,以及一个具有开关精度(仿真 )的系统需要捕捉哪些信息。
行业应用
2026年12月10日
在首架飞行原型机制造前对eVTOL 电动推进系统进行验证
本文将带您了解eVTOL 飞机的电机、逆变器和电池验证流程,并重点介绍在飞行测试前,实时仿真 如何为推进系统提供验证依据。
电力电子
2026年11月10日
图腾柱 PFC 设计与实时验证
图腾柱式PFC的工作原理、为何在交流电零交叉点处其控制最为困难,以及如何通过实时测试在硬件制造之前对该过渡过程进行验证。